
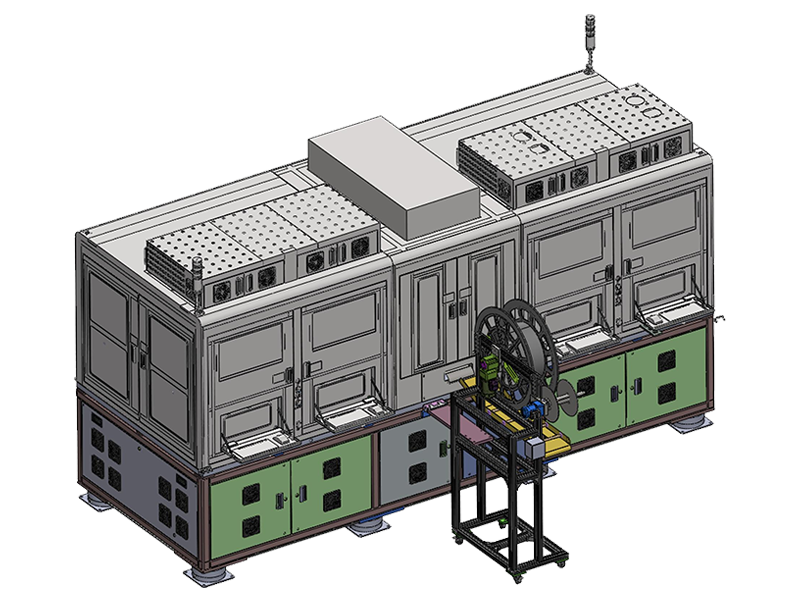
相机检测要求
| 序号 | 检测内容 | 尺寸公差 | 检测方式 | CRR | GRR | 是否可以检测 |
| 1 | 产品外圆尺寸 | 40±0.05 | 2D黑白相机 | 15% | 15% | 是 |
| 2 | 产品裁切口尺寸 | 0.1 | 2D黑白相机 | 15% | 15% | 是 |
| 3 | 产品裁切毛刺 | <0.03MM | 2D黑白相机 | 15% | 15% | 是 |
| 4 | 平面度 | 0.1 | 3D激光相机 | 15% | 15% | 是 |
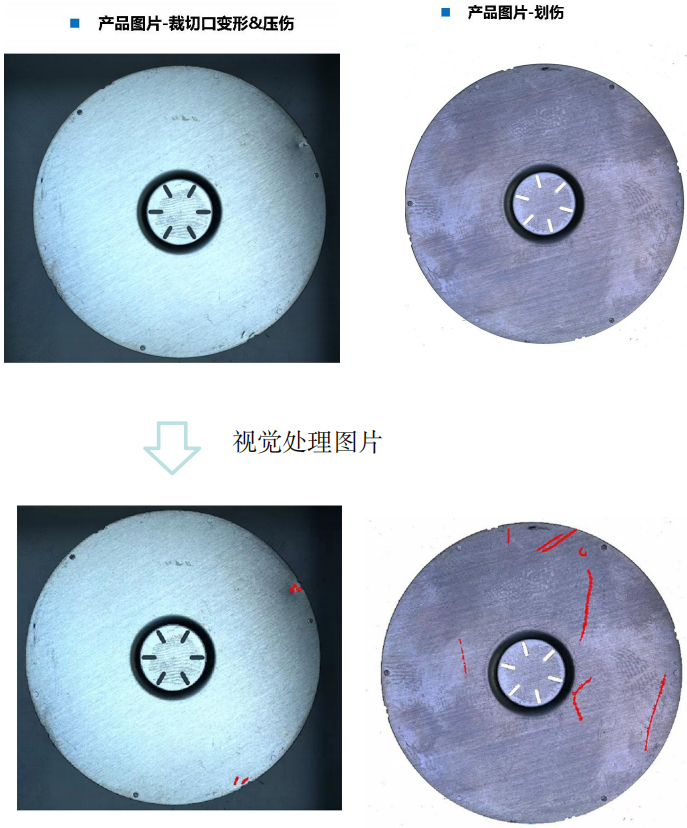
| 5 | 外观脏污异色 | 面积<0.5²mm | 2D彩色相机 | 是 | ||
| 6 | 凹痕 | 面积<0.5²mm | 2D彩色相机 | 是 | ||
| 7 | 划痕 | 长度>4MM | 2D彩色相机 | 是 |
下相机外观检测-相机介绍
反面外观检测
硬件安装示意图
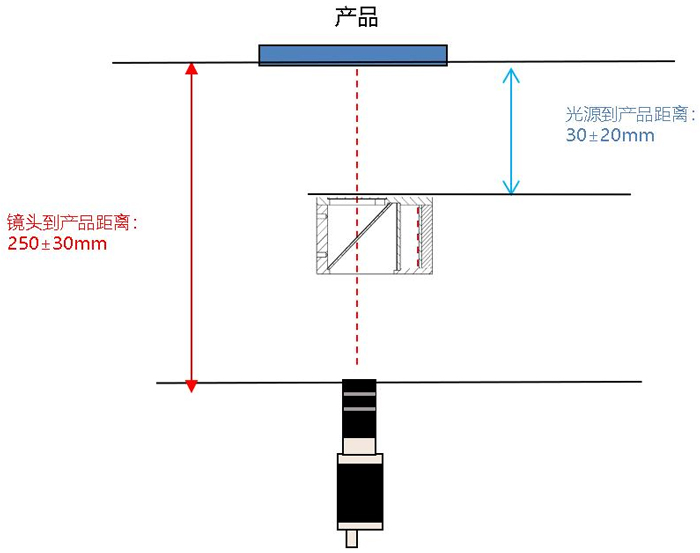
主要硬件及参数
主要硬件
| 相机 | VP-CA500GC-DH | 4 |
| 镜头 | VP-M355M | 4 |
| 光源 | VP-RSCO8OW | 4 |
| 光源控制器 | VP-P-S-48W200-4T | 1 |
主要参数
| 视野 | 59*49mm |
| 分辨率 | 2448*2048 |
| 单个像素分辨率 | 0.024mm/pixel |
| 工作距离 | 250±30mm |
| 光源到产品距离 | 30±20mm |
说明:1、相机芯片为矩形,有安装孔位面为芯片长边,即对应的是视野长边,本项目中安装面与产品长边平行。
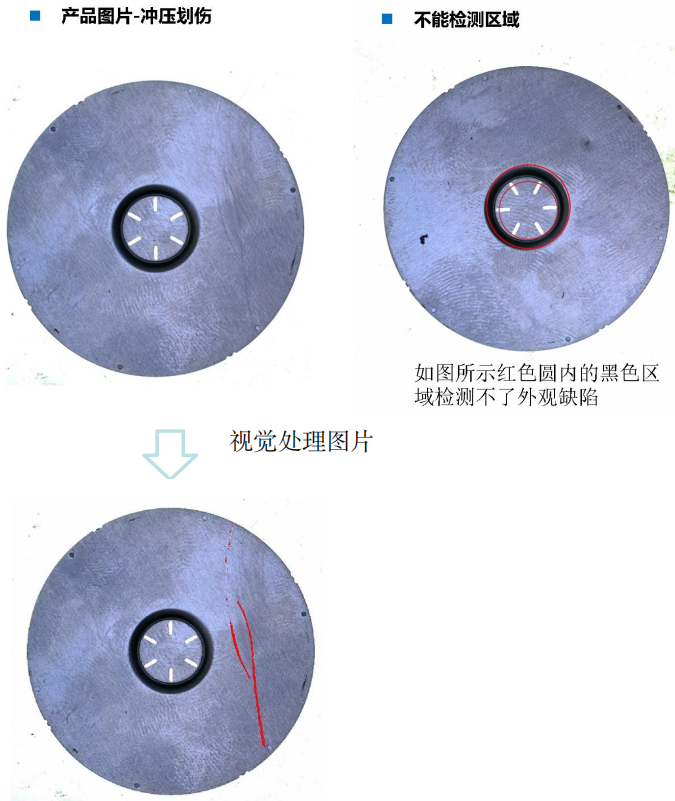
上相机外观检测-相机介绍
硬件安装示意图
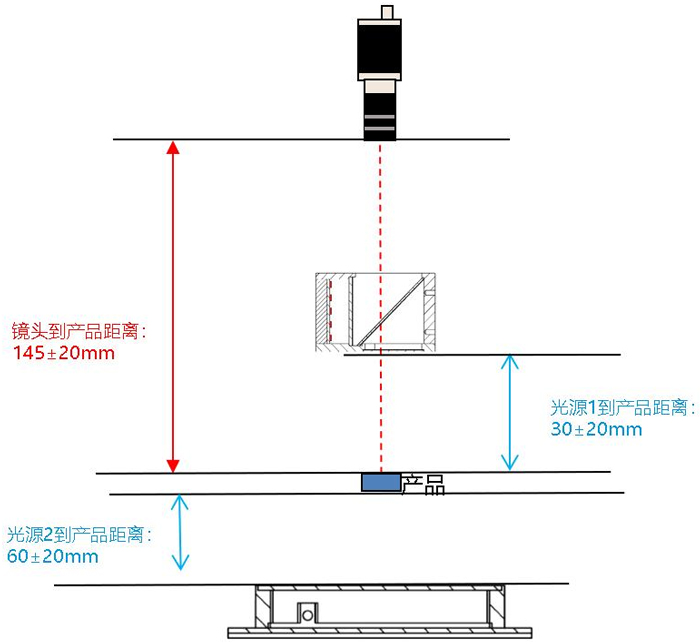
主要硬件及参数
主要硬件
| 相机 | VP-1200GM-DH | 16 |
| 镜头 | VP-WWH07-145AT-S | 16 |
| 光源1 | VP-RSCO4OW | 16 |
| 光源2 | VP-RSFLP250X78W | 4 |
| 光源控制器 | VP-CD6024-4-CS | 5 |
主要参数
| 视野 | 10.6*8.1mm |
| 分辨率 | 4024*3036 |
| 单个像素分辨率 | 0.0026mm/pixel |
| 工作距离 | 145±20mm |
| 光源到产品距离: | 60±20mm&30±20mm |
说明:
1、相机芯片为矩形,有安装孔位面为芯片长边,即对应的是视野长边,本项目中安装面与产品长边平行。
2、相机安装机构需要有微调机构。
裁切口毛刺检测-相机介绍
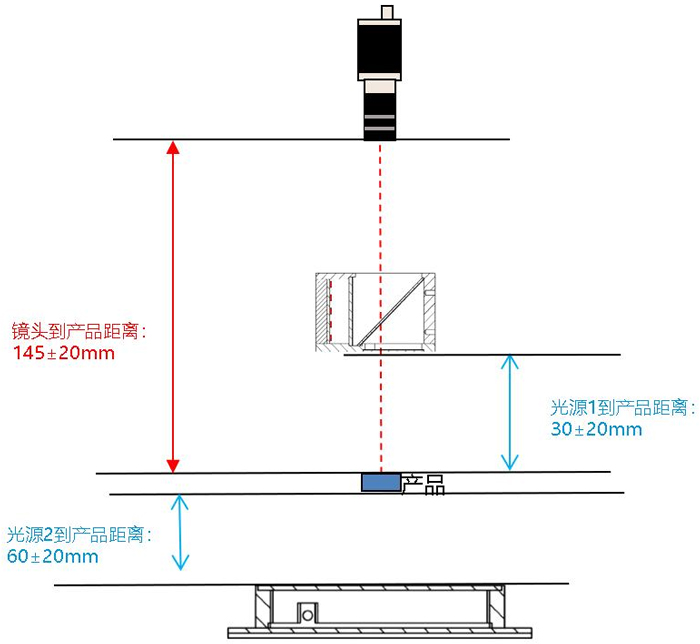
硬件安装示意图
主要硬件及参数
主要硬件
| 相机 | VP-1200GM-DH | 16 |
| 镜头 | VP-WWH07-145AT-S | 16 |
| 光源1 | VP-RSCO40W | 16 |
| 光源2 | VP-RSFLP250X78W | 4 |
| 光源控制器 | VP-CD6024-4-CS | 5 |
主要参数
| 视野 | 10.6*8.1mm |
| 分辨率 | 4024*3036 |
| 单个像素分辨率 | 0.0026mm/pixel |
| 工作距离 | 145±20mm |
| 光源到产品距离: | 60±20mm&30±20mm |
说明:
1、相机芯片为矩形,有安装孔位面为芯片长边,即对应的是视野长边,本项目中安装面与产品长边平行。
2、相机安装机构需要有微调机构。
思路说明
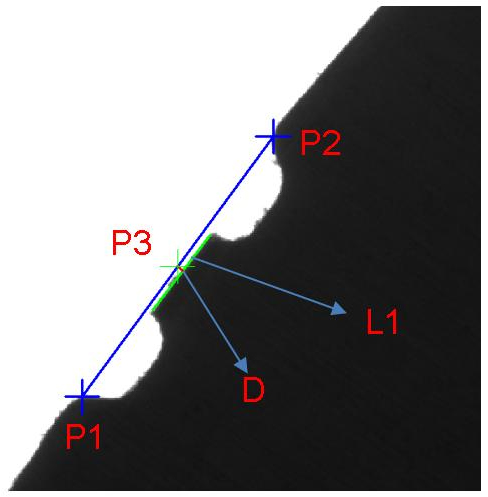
1、通过找线工具找到如图所示圆L1,通过找凸点工具找到如图所示点P1/P2;
2、连接点P1/P2得到线段P1P2,线段P1P2的中点为P3;
3、用点线测量工具得到如图所示距离为D;
4、管控距离D是否在图纸管控范围内,如果在则产品为OK,如果不在则产品为NG。
上相机尺寸检测-相机介绍
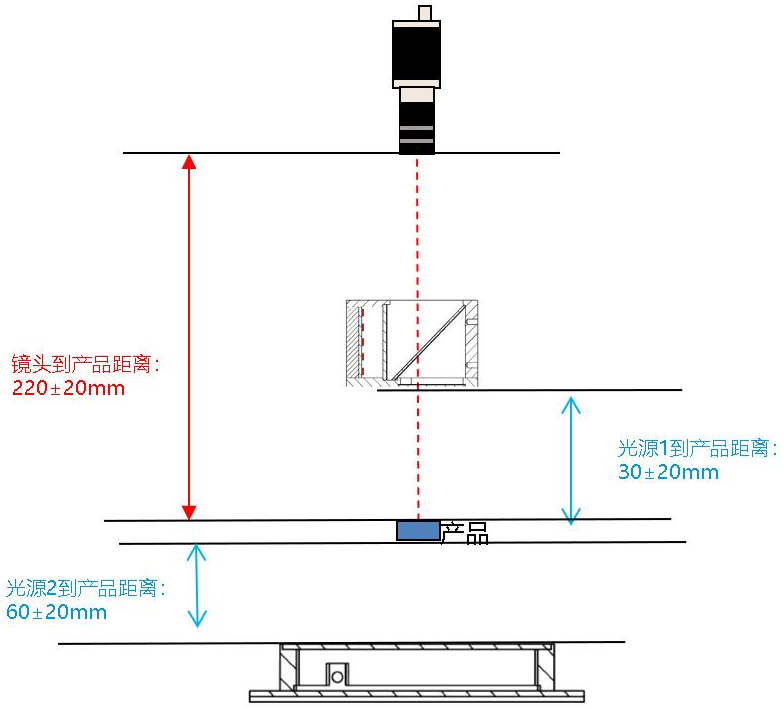
硬件安装示意图
主要硬件及参数
主要硬件
| 相机 | VP-2500GC-DH | 8 |
| 镜头 | VP-WWK0275-220-111L-S | 8 |
| 光源1 | VP-RSCO8OW | 8 |
| 光源2 | VP-RSFLP250X78W | 2 |
| 光源控制器 | VP-CD6024-4-CS | 3 |
主要参数
| 视野 | 46.5*46.5mm |
| 分辨率 | 5120*5120 |
| 单个像素分辨率 | 0.009mm/pixel |
| 工作距离 | 220±20mm |
| 光源到产品距离 | 60±20mm&30±20mm |
说明:
1、相机芯片为矩形,有安装孔位面为芯片长边,即对应的是视野长边,本项目中安装面与产品长边平行。
2、相机安装机构需要有微调机构。
思路说明
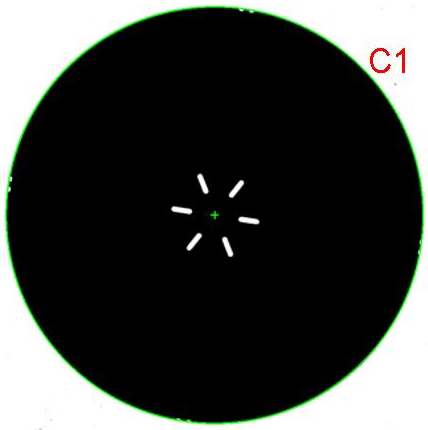
1、通过找圆工具找到如图所示圆C1;
2、获取圆C1的直径。
圆的静态数据
| 静态数据 | ||||
| 产品1(mm) | 产品2(mm) | 产品3(mm) | 产品4(mm) | |
| 39.9948 | 39.9829 | 39.9635 | 39.9705 | |
| 39.9904 | 39.9855 | 39.9627 | 39.9658 | |
| 39.987 | 39.9764 | 39.9692 | 39.966 | |
| 39.9917 | 39.9876 | 39.9679 | 39.9684 | |
| 39.994 | 39.9821 | 39.9611 | 39.9699 | |
| 39.9948 | 39.9803 | 39.9668 | 39.9668 | |
| 39.9896 | 39.9852 | 39.9675 | 39.972 | |
| 39.9886 | 39.9782 | 39.9711 | 39.966 | |
| 39.9948 | 39.9852 | 39.9716 | 39.9712 | |
| 39.9938 | 39.9845 | 39.9673 | 39.9666 | |
| 39.9881 | 39.9826 | 39.9705 | 39.9749 | |
| 39.9943 | 39.9806 | 39.9696 | 39.9668 | |
| 39.9927 | 39.9847 | 39.9679 | 39.9666 | |
| 39.9883 | 39.9826 | 39.9627 | 39.964 | |
| max | 39.9948 | 39.9876 | 39.9716 | 39.9749 |
| min | 39.987 | 39.9764 | 39.9611 | 39.964 |
| 差值 | 0.0078 | 0.0112 | 0.0105 | 0.0109 |
3D相机-相机介绍
硬件安装示意图:
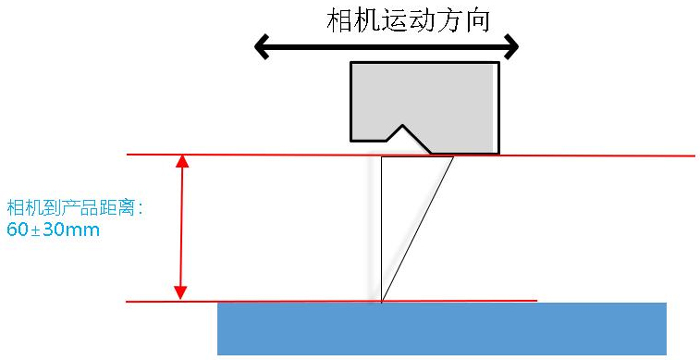
注意:相机X方向视野是44mm左右,相机上下可调±30mm,左右可调±20mm,前后可调±20mm。
主要硬件及参数
主要硬件
| 3d相机 | VP-SRI7060 | 2 |
| 电源线: | VP-DYO5-SS | 2 |
| 网线 | VP-DLO5-SS | 2 |
主要参数
| 视野 | 44mm |
| X轴轮廓点数 | 3200 |
| X轴数据间隔 | 0.015mm |
| Z轴重复性精度: | 0.3um |
| 相机到产品距离 | 60±30mm |
注意:相机具有微调机构。
思路说明
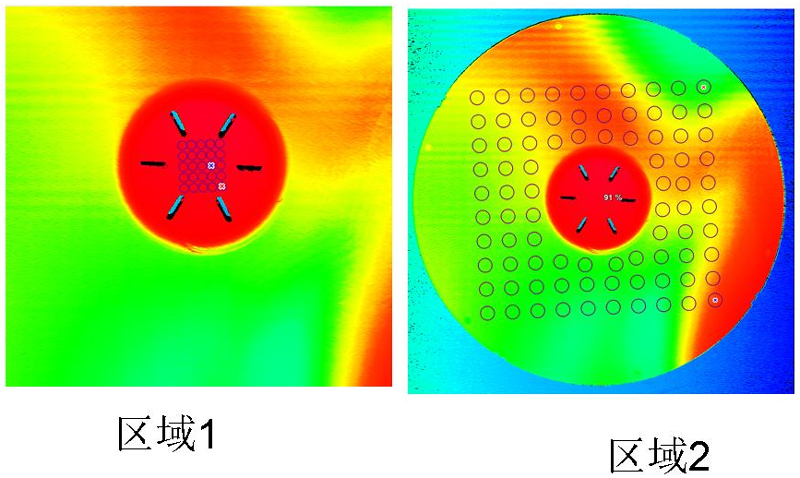
1、设定测量点(如图所示圆),取得相应点位的XY.Z坐标,使用最小二乘法进行空间平面拟合,计算每个测量点到拟合平面的距离,其距离最大值减去最小值即为平面度值。
3D的静态数据
| NG | OK | |||
| 区域1 | 区域2 | 区域1 | 区域2 | |
| 平面度 | 平面度 | 平面度 | 平面度 | |
| 1 | 0.333 | 0.006 | 0.085 | 0.006 |
| 2 | 0.332 | 0.006 | 0.084 | 0.006 |
| 3 | 0.333 | 0.006 | 0.083 | 0.007 |
| 4 | 0.332 | 0.008 | 0.084 | 0.006 |
| 5 | 0.332 | 0.009 | 0.083 | 0.007 |
| 6 | 0.332 | 0.009 | 0.083 | 0.007 |
| 7 | 0.332 | 0.009 | 0.083 | 0.006 |
| 8 | 0.333 | 0.009 | 0.084 | 0.006 |
| 9 | 0.332 | 0.007 | 0.084 | 0.006 |
| 10 | 0.333 | 0.006 | 0.084 | 0.006 |
| 最大值 | 0.333 | 0.009 | 0.085 | 0.007 |
| 最小值 | 0.332 | 0.006 | 0.083 | 0.006 |
| 差值 | 0.001 | 0.003 | 0.002 | 0.001 |
